水域智能安防的感知能力上限,始终由感知模态的维度决定。行业主流方案长期依赖岸边固定俯瞰摄像头这一单一视觉模态,只能捕捉水面以上的表观状态,无法穿透水面感知水下身体姿态,设施遮挡、人群重叠区域容易造成目标丢失,水面反光、水质浑浊进一步压缩有效感知范围。长期以来,行业习惯于在单一视觉框架下通过算法迭代压榨准确率,却始终无法突破模态本身的物理天花板。当算法优化的边际效应持续递减,拓展感知维度、构建多源立体的感知体系,正在成为下一代水域智能安防的核心技术突围方向。

单一视觉模态的底层局限体现在多个技术层面。垂直视角盲区下,沉底、静漂等隐蔽性险情无法被水面视角捕捉,成为识别漏检的重灾区;目标被设施立柱、人群遮挡时,视觉感知直接中断,风险状态跟踪丢失,难以持续监测险情演化过程;水面与水下的视觉特征相互割裂,无法形成完整的行为链条判断,风险判定依据不充分;光照、水质、波纹等环境变化直接作用于成像质量,感知稳定性随环境波动明显;仅依靠视觉单一维度数据,缺少环境参数、运动状态等辅助信息支撑,复杂场景下判定准确率难以进一步提升。这些问题本质上都不是算法精度的问题,而是感知维度的先天不足。
针对单一模态的边界局限,小鲸科技构建了多源异构感知融合技术体系,采用特征级与决策级两级融合架构,打通岸边全景视觉、水下局部视觉、环境传感等多源异构数据。底层特征级融合阶段,通过空间坐标对齐技术实现不同模态特征的像素级匹配,对不同视角的信息进行互补拼接,填补单一视角的物理盲区,还原完整的空间特征;高层决策级融合阶段,结合多维度特征数据综合判定风险等级与险情类型,避免单一模态的片面误判,大幅提升复杂场景下的识别稳定性。从单一视觉识别到多源立体感知,用维度的拓展突破模态的边界,构建空 - 岸 - 水一体化的全域感知网络,让安全感知不再有视角与空间的死角。
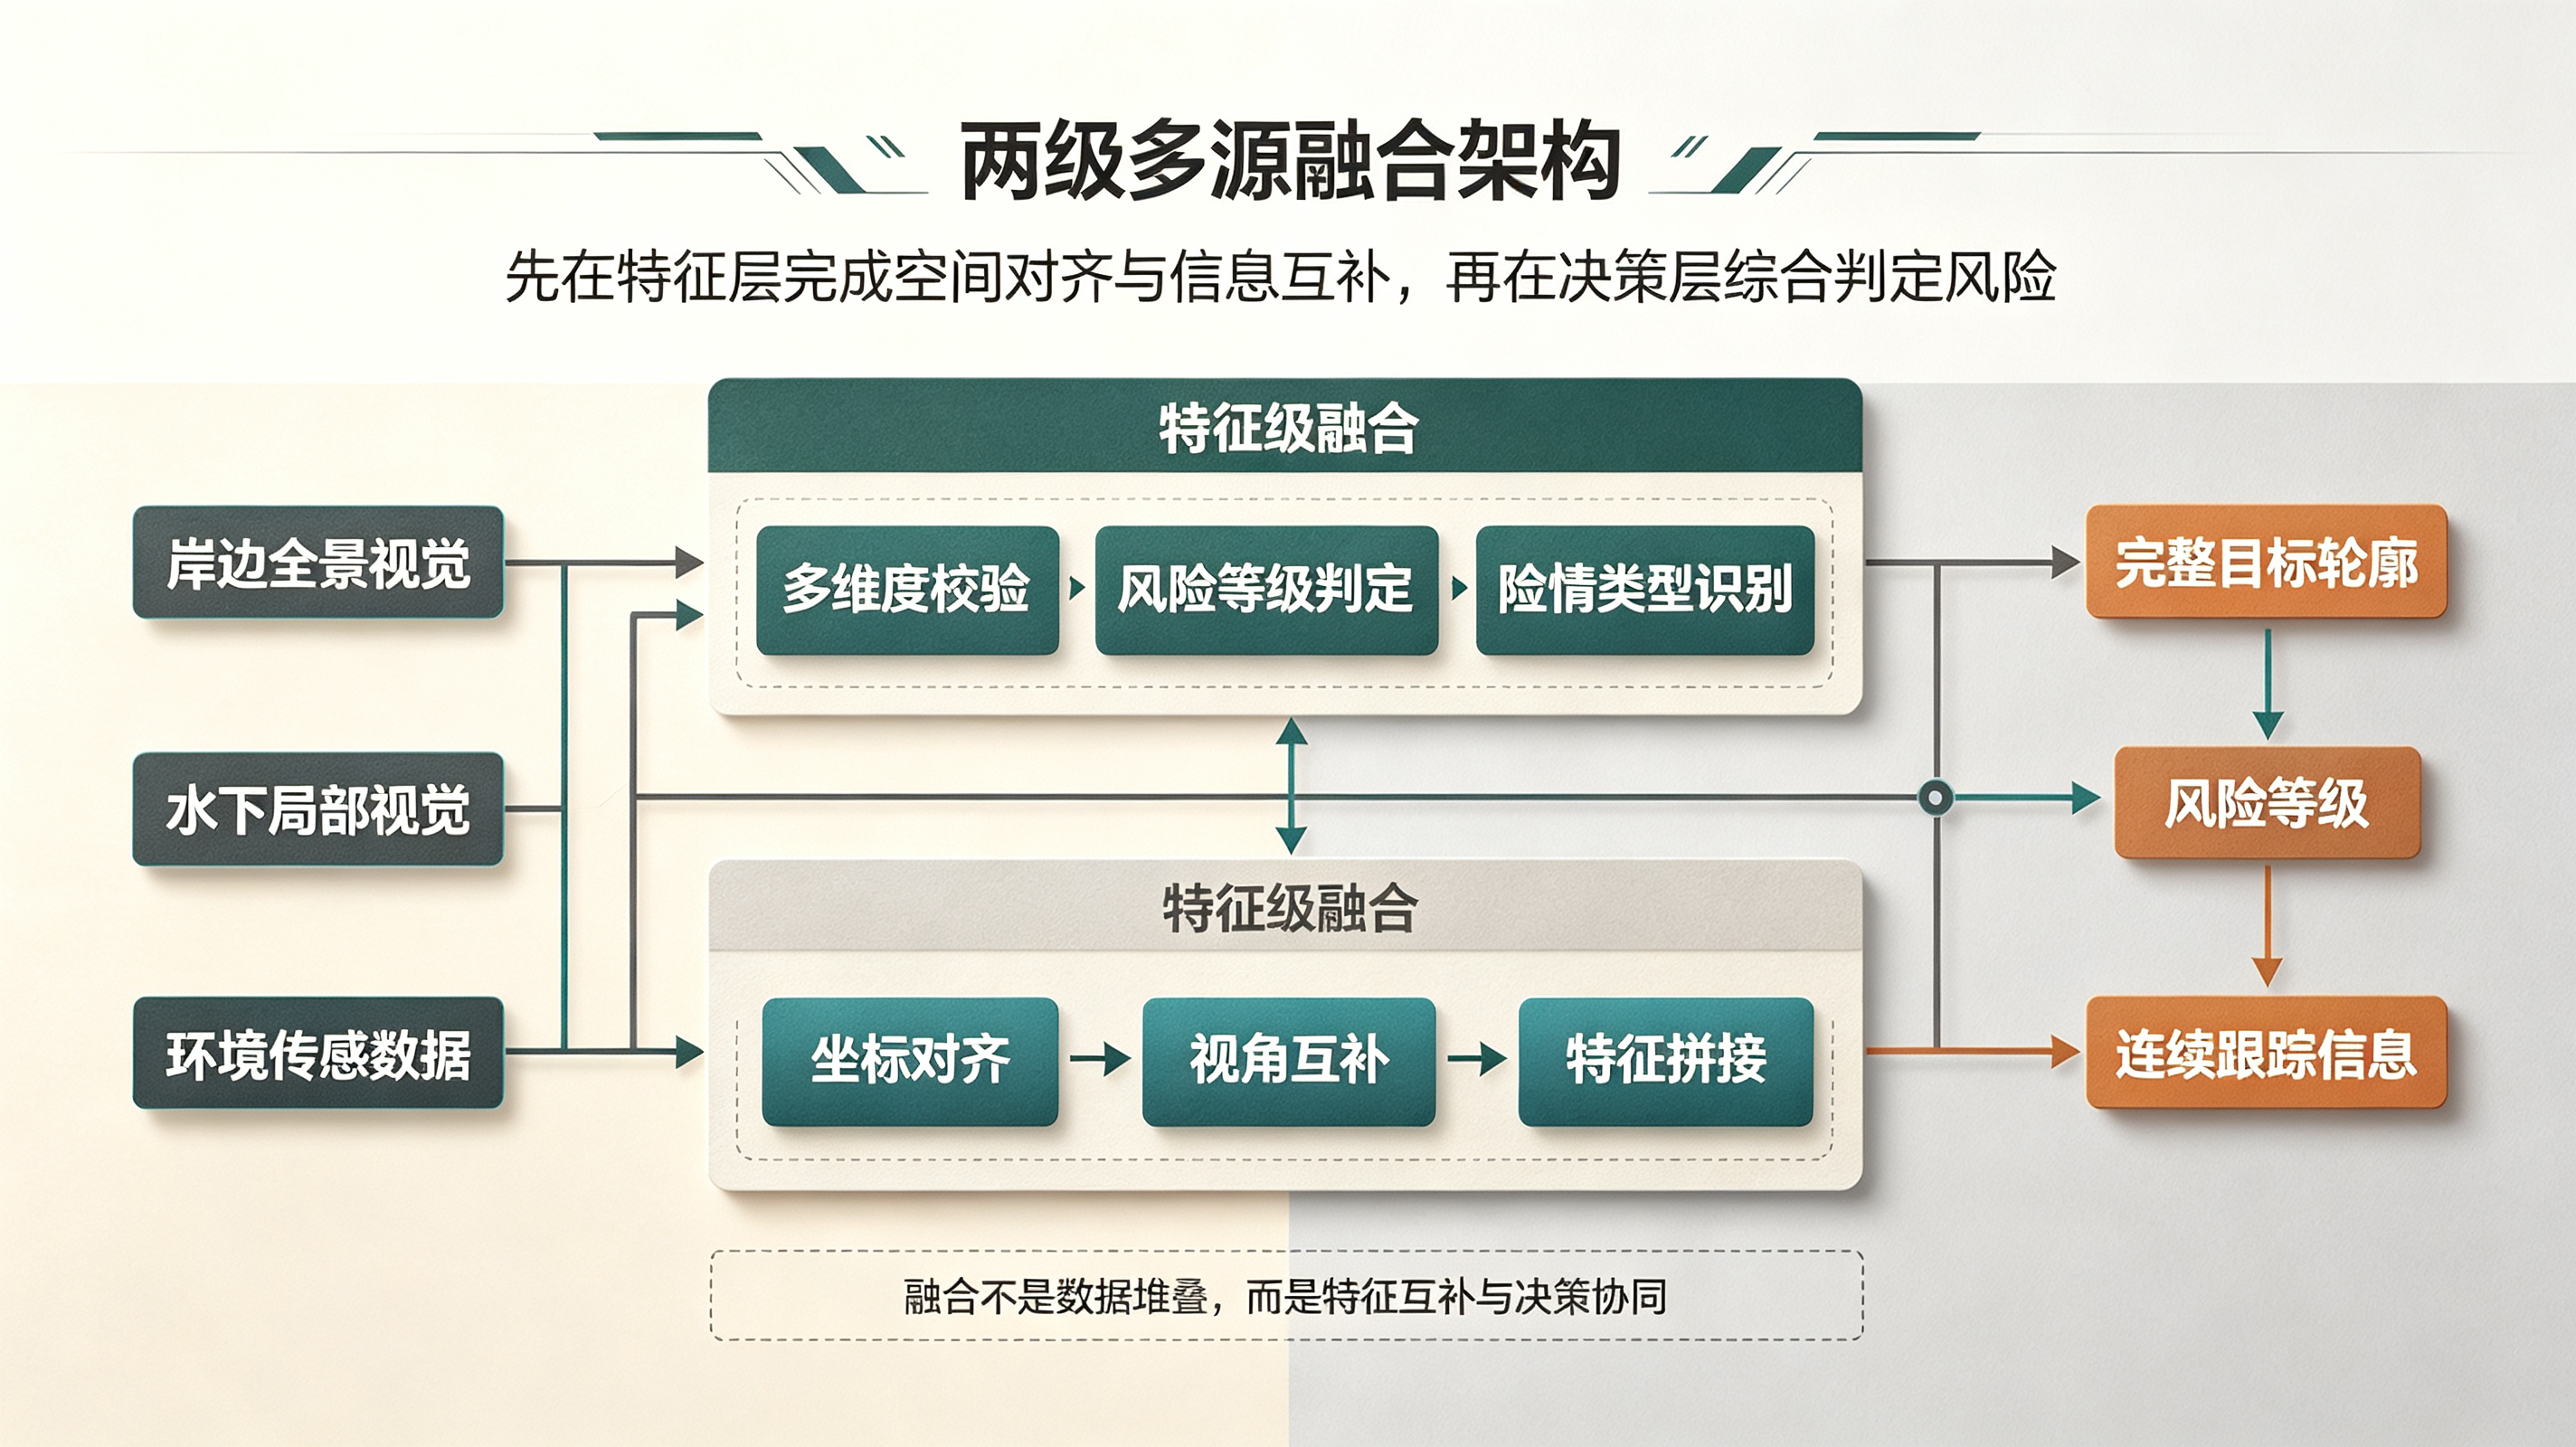
真正全面的感知,从来不是单一视角的极致清晰,而是多维度的信息互补。感知的边界,就是安全的边界,拓展感知的维度,本质上就是在拓展安全的覆盖范围与保障深度。多源融合不是简单的设备叠加,而是感知体系的底层重构,带来的是单一模态永远无法实现的感知能力跃升。随着水域智能安防向全场景、全纵深、高可靠方向持续发展,多源异构感知融合将成为下一代智能安防的核心技术架构。从单一视觉走向立体感知,掌握多模态融合核心技术的企业,也将在新一轮技术竞争中构建起难以复制的维度优势。